Experimentos / Dron Cosmosemiótico
Informe de cambios
Dron Cosmosemiótico
Del control de viabilidad al acoplamiento físico con el entorno
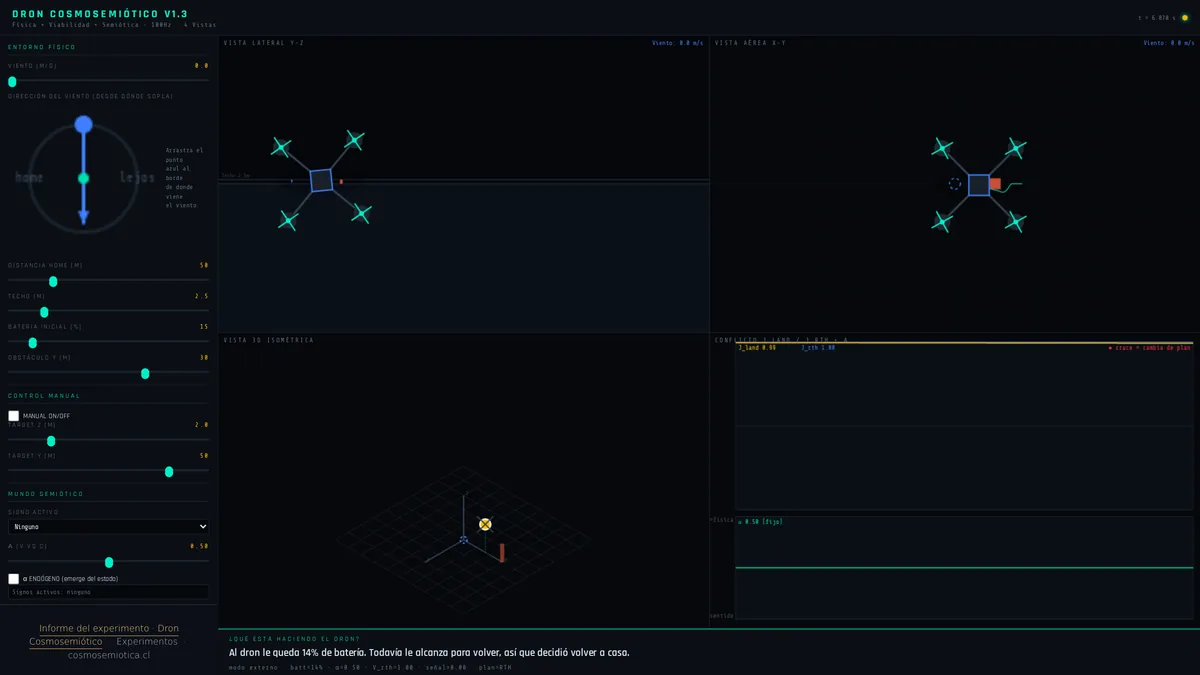 Instrumento ejecutableAbrir el simulador →
Un dron que no persigue un punto de referencia sino que sostiene condiciones de viabilidad. La sesión llevó el obstáculo y el viento de elementos dibujados a fuerzas que el dron percibe y resuelve de manera emergente.
01 · Qué es
Un dron que decide por viabilidad, no por objetivo
El simulador enfrenta dos maneras de controlar un vuelo. Un controlador clásico persigue un punto de referencia y minimiza el error respecto de él. El control cosmosemiótico no tiene punto de referencia: sostiene condiciones de viabilidad, y la conducta sale de ahí.
La sesión documentada tenía un objetivo preciso: cerrar la brecha entre lo que estaba dibujado en pantalla y lo que estaba realmente acoplado a la física. El obstáculo y el viento existían como decorado pero no afectaban ni la dinámica ni la decisión.
El criterio de la sesión
Que las conductas emerjan del acoplamiento con el estado y el entorno, en vez de estar programadas por parámetros puestos a mano. El proyecto llama a lo segundo «Shannon encubierto»: parece emergencia y es una perilla escondida.
02 · Errores corregidos
Dos defectos reales, verificables en el código
| Síntoma | Causa | Corrección |
|---|---|---|
| El dron descendía en el sitio sin hacer el viaje de regreso | La variable de fase de retorno no se reiniciaba: toda corrida nacía ya en fase de descenso | Se agregó al reinicio |
| Volaba como si le sobrara batería al 5 % | La carga se guardaba como porcentaje crudo en vez de fracción: el dron partía con 500 % | Se almacena la fracción |
El segundo caso es instructivo: la decisión era correcta y la entrada era falsa. Verificado tras la corrección, con 5 % real y 200 metros el dron entra bajo el umbral de emergencia y aterriza en el sitio, como corresponde.
03 · El obstáculo
De decorativo a percibido y esquivado
El pilar estaba dibujado en las tres vistas y no aparecía en ninguna parte de la física ni del control. El dron lo atravesaba en todos los modos porque, para la simulación, no existía.
Se modeló como percepción y acción al estilo del abejorro: sensar y esquivar, no penalizar el plan ni levantar un muro. El dron se desvía para rodearlo y retoma el curso una vez que lo deja atrás. El rodeo consume batería, porque usa empuje lateral real.
Nota honesta del informe
Es un obstáculo sensado y evitado, no un muro de colisión. Si se apagara el reflejo, el dron lo atravesaría, porque no se modeló colisión física. Esto es fiel a la decisión de rodear como abejorro, y se declara en vez de disimularse.
04 · El viento
De inerte a fuerza física en dos dimensiones
El viento tampoco empujaba. Entraba solo como un sesgo en el control de retorno y como un factor en la estimación de energía: la trayectoria era idéntica con viento cero o con viento fuerte.
Se incorporó como fuerza real con arrastre cuadrático sobre la velocidad relativa. Pero lo cosmosemiótico no es el viento: es cómo el dron decide compensarlo, y que esa disposición emerja del estado en vez de una perilla.
Batería holgada
Endereza a pulso: línea recta, gasta más. Es la conducta tipo Shannon.
Batería apretada
Se deja derivar en curva que ahorra, y endereza al acercarse a casa.
Misma ecuación
Ambas conductas son la misma ecuación con distinta rigidez de curso.
La rigidez la dicta la batería
Nadie la programó. Sale del estado.
En la fase final el viento pasó a vector completo con dial de 360°, lo que reintroduce viento de frente y de cola como fuerza real sobre el eje de retorno. En coherencia, se retiró el término de viento inventado de la estimación de energía.
05 · Dos conductas que emergieron
En vez de programarse
La evasión se dispara por tiempo al impacto, no por distancia fija. Como el viento de cola hace ir más rápido al dron, ese tiempo se acorta y el umbral se cruza estando más lejos: la curva empieza antes y sale más amplia, sola. Verificado: sin cola arranca a unos 15 metros del pilar; con cola, a unos 22.
El lado del rodeo se elige por viabilidad de las dos trayectorias posibles, el mismo gesto que la decisión de aterrizar o regresar aplicado a izquierda y derecha. Gana el lado al que la deriva y el viento ya empujan, para no cruzar de vuelta. Se eliminó el lado fijo, que era Shannon encubierto.
El caso simétrico
Cuando ninguna asimetría puede dictar el lado, el dron no se paraliza: se compromete con una disposición constante para cumplir el objetivo de llegar a casa. Esa disposición —ante viabilidad indiferente, actuar en vez de estancarse— es la lectura cosmosemiótica del «¿y si…?» de la libertad funcional. Es una postura fija y consistente, no un desempate arbitrario caso por caso, y esa consistencia es lo que la distingue de una perilla escondida.
06 · Advertencias epistémicas
Dónde queda la mano del diseñador
El informe registra las decisiones donde la mano del diseñador es inevitable, para que queden a la vista:
El costo del viento pasó a pagarse por física en vez de por fórmula. La consecuencia es que la decisión ya no anticipa el viento por cálculo: lo descubre consumiendo batería. Es más emergente, pero cambia el carácter del resultado, de anticipatorio a reactivo. Restaurar la anticipación queda como opción abierta.
Y la formulación más precisa del problema: la función endógena y la rigidez emergente no eliminan del todo la mano del diseñador, la mueven a una capa más alta, explícita y mínima. La pregunta del proyecto no es «programado o no», que es un binario falso, sino hasta qué altura del stack llega esa mano.
07 · Verificaciones
Cada cambio comprobado numéricamente
| Qué se verificó | Resultado |
|---|---|
| Reinicio de la fase de retorno | El viaje completo se reanuda tras cada reinicio |
| Unidad de batería | 5 % y 200 m disparan emergencia y aterrizaje en sitio |
| Evasión del obstáculo | Desvío hasta la holgura al cruzar y retorno a la línea de casa |
| Deriva bajo viento estable | ≈ 0,7 m con 80 % de batería frente a ≈ 5 m con 12 %, con enderezamiento final |
| Disparo por tiempo al impacto | La curva arranca más lejos con viento de cola |
| Lado por viabilidad | La deriva elige el lado; en simetría perfecta, disposición constante |
08 · Ficha
Datos de la sesión
| Campo | Valor |
|---|---|
| Instrumento | Dron Cosmosemiótico v1.3 |
| Investigador principal | Alexis López Tapia |
| Equipo | Transinteligente RMD 2.0 · Claude como compilador canónico |
| Lugar y fecha | Llay-Llay y Santiago de Chile · 21 de junio de 2026 |
| Temas abiertos | Restaurar anticipación del viento · convertir el obstáculo en colisión dura · ampliar el narrador en modo externo |
| Estado | Obstáculo y viento plenamente acoplados. Conductas emergentes verificadas. |