Experimentos / CosmoRobot
Registro técnico · hipótesis activa · julio 2026
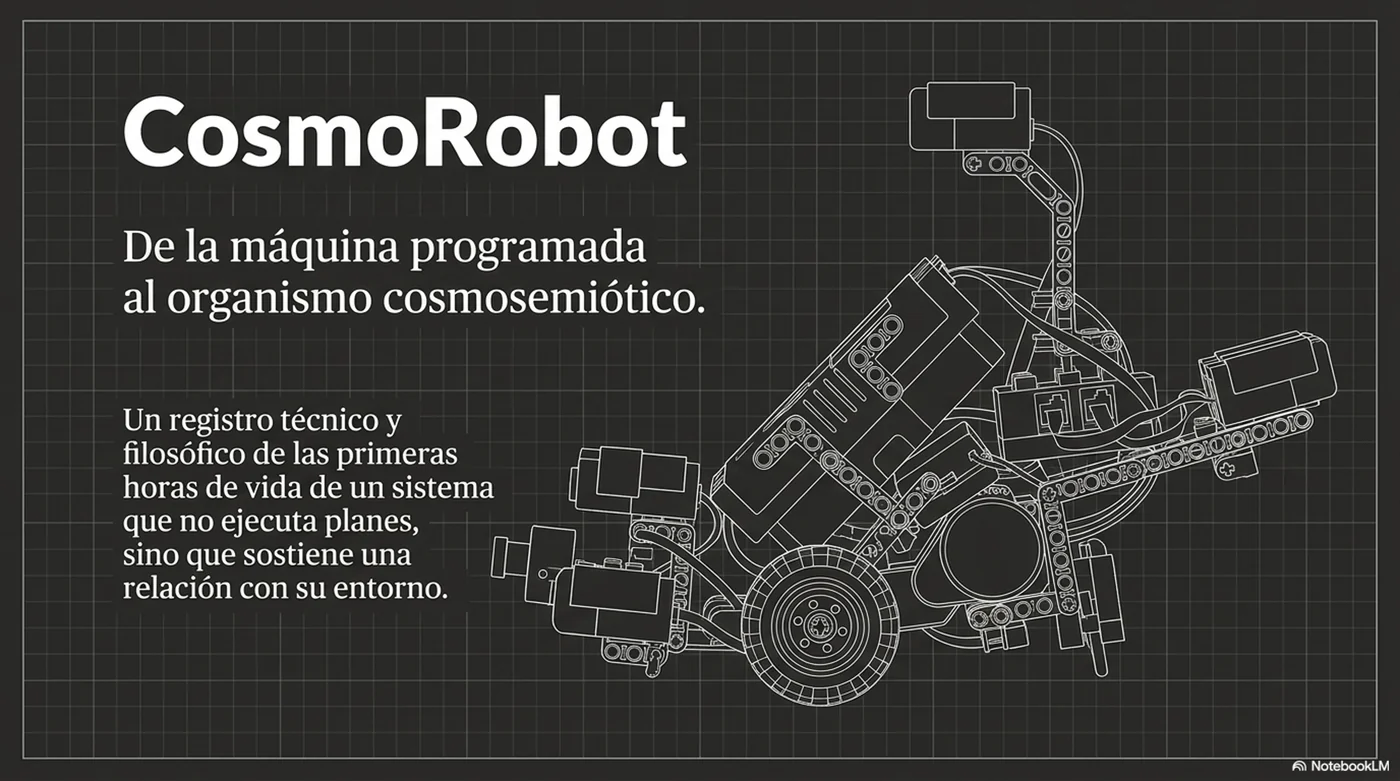
CosmoRobot
Organismo mínimo no biológico en un cuerpo que no perdona
CosmoRobot es la traducción corporal al LEGO NXT de organelos ya probados en el linaje experimental ANIMA. No se programa para cumplir objetivos externos: se le dan condiciones de viabilidad y su conducta debe salir de sostenerlas en un entorno físico real —fricción, latencia, energía limitada, colisiones irreversibles.
El experimento sigue en curso. No se declara un organismo cerrado ni una inteligencia orgánica no biológica alcanzada. Se están comprobando una a una las capacidades corporales y de integración —sensores, capa reactiva, metabolismo solar, deliberación situada, memoria episódica— para avanzar, con lo aprendido en ANIMA, hacia la interacción entre pares de robots.
01
Por qué no se reduce a un robot tradicional
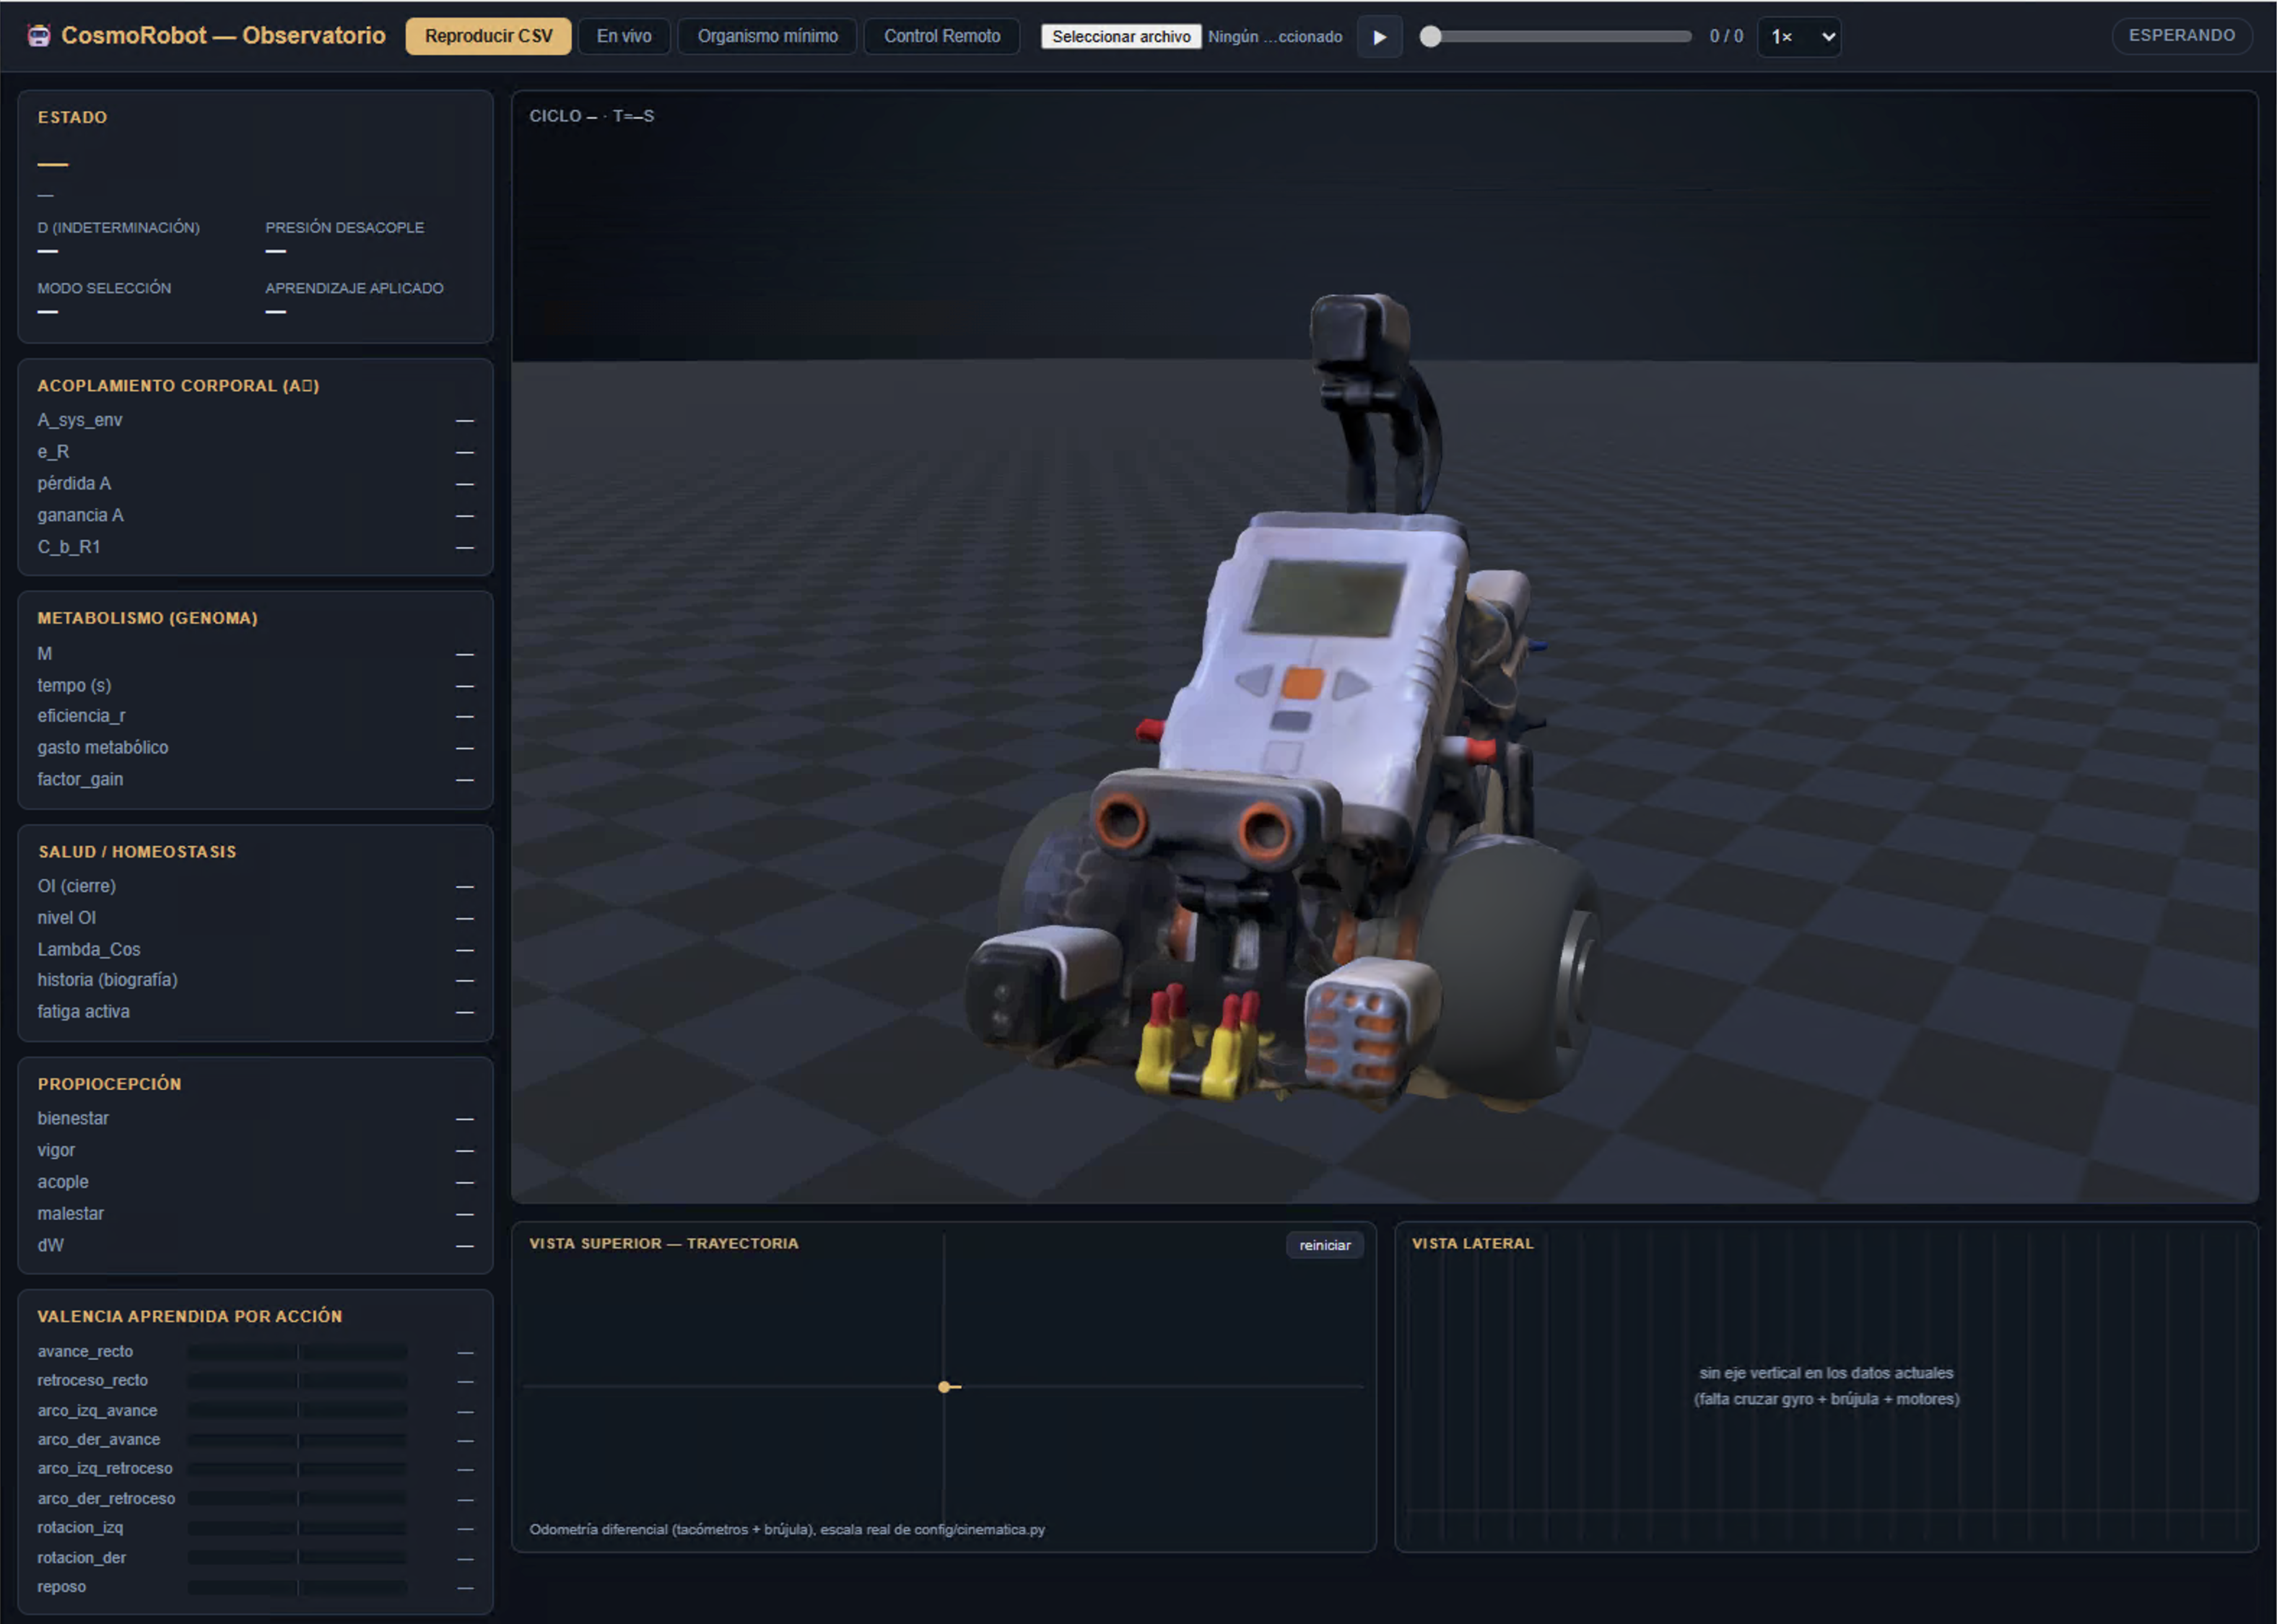
Un controlador robótico convencional puede ejecutar objetivos definidos desde fuera: medir, calcular, actuar. En CosmoRobot, la unidad experimental relevante es el ciclo completo: las señales corporales entran a un medio interno común, modifican necesidad y acoplamiento, condicionan la deliberación y regresan como consecuencias de la propia acción.
La diferencia propuesta es funcional, no estética ni metafórica. Cada afirmación debe comprobarse en registros y pruebas físicas. La denominación «organismo mínimo no biológico» no afirma vida biológica: identifica una arquitectura de persistencia, diferencia interna, error acotado, acoplamiento y margen de respuesta.
| Dimensión | Robot tradicional | CosmoRobot (hipótesis en prueba) |
|---|---|---|
| Objetivo | Tarea o consigna externa | Sostener viabilidad bajo perturbación real |
| Arquitectura | Tubería sensor → programa → actuador | Ciclo de percepción, integración, necesidad, acción y memoria |
| Sensores | Entradas aisladas | Órganos cuya función aparece en el conjunto |
| Aprendizaje | A menudo recompensa o ruta fijada | Consecuencias relativas situadas por rumbo; sin meta luminosa impuesta |
| Seguridad | A veces mezclada con la «inteligencia» | Capa reactiva separada de la deliberación y registrada como tal |
La pregunta no es «¿qué debe hacer la máquina?», sino «¿puede un sistema corporal sostener una relación propia con su situación sin que le escribamos el plan?».
CosmoRobot · nivel operacional experimental02
La encarnación y el linaje
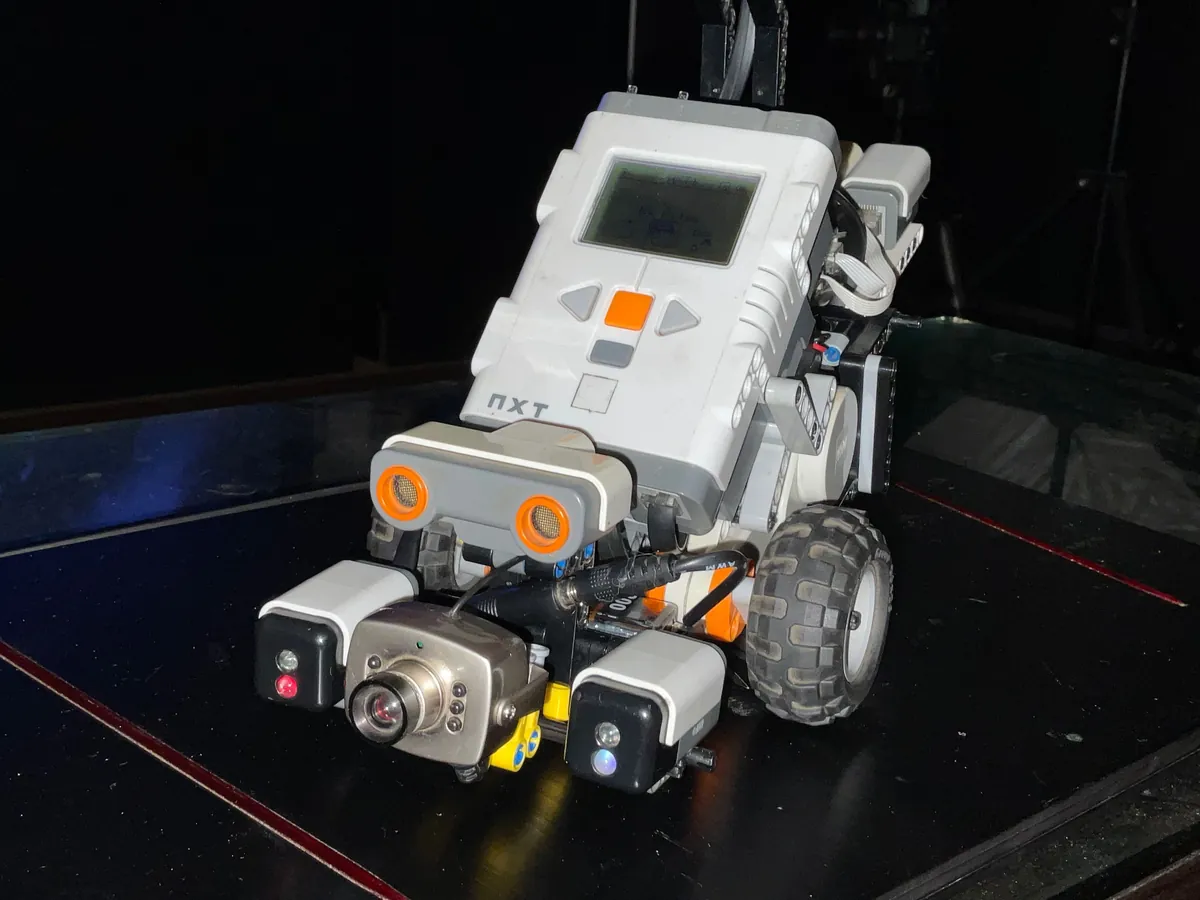
No es un robot programado desde cero. Es el eslabón corporal de un linaje: se importó la programación ya comprobada en ANIMA y se tradujo al lenguaje operativo del LEGO NXT mediante Python, sin reescribir la base conceptual de los organelos. Los cambios propios de CosmoRobot son de transducción e interfaces corporales —sensores, motores, Bluetooth, capa reactiva, datalog y calibración física—.
Chasis
LEGO Mindstorms NXT · motores en puertos A (derecho) y C (izquierdo)
Enlace
Bluetooth para movimiento; USB solo para diagnóstico inmóvil
Software
Python en el PC de laboratorio; sin firmware propietario como mente
Observatorio
Dashboard web: replay de sesiones, en vivo, organismo mínimo, control remoto de calibración
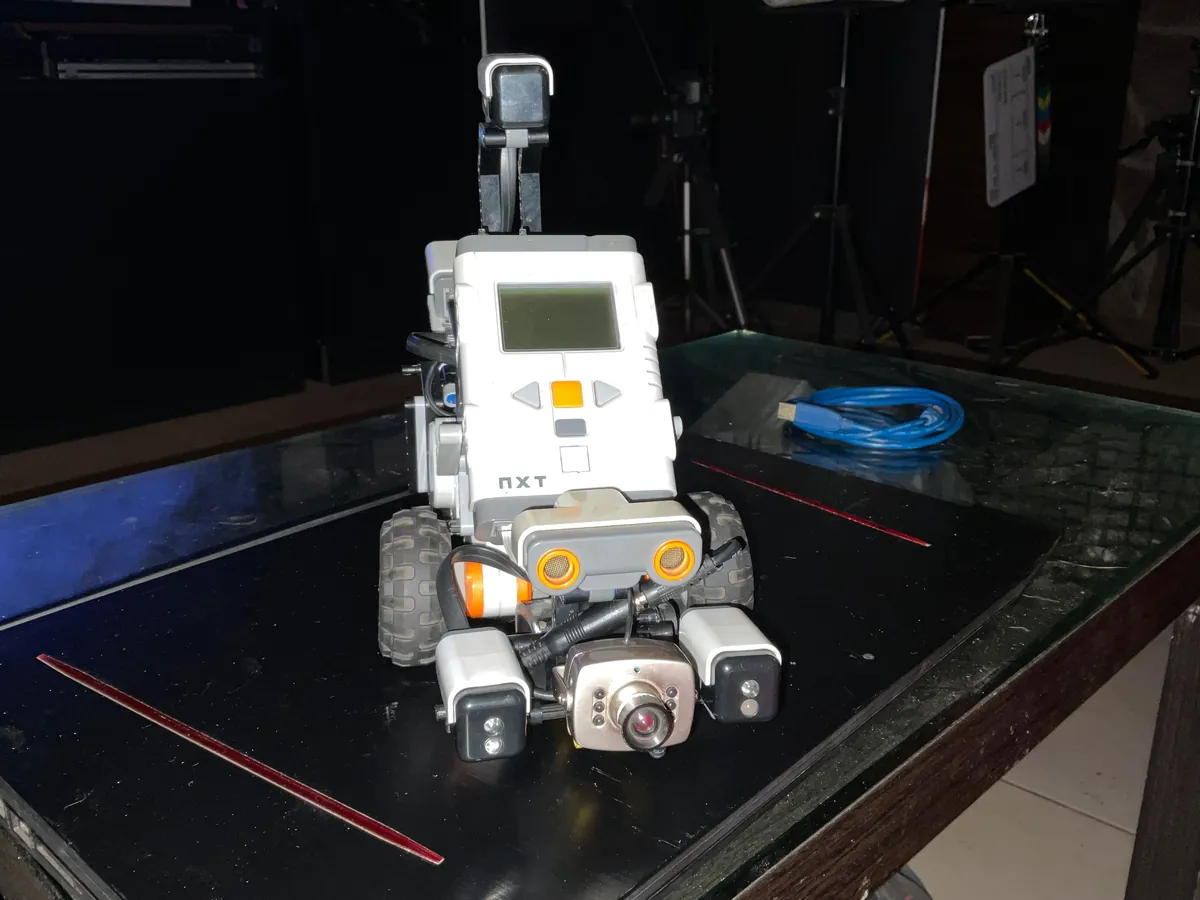
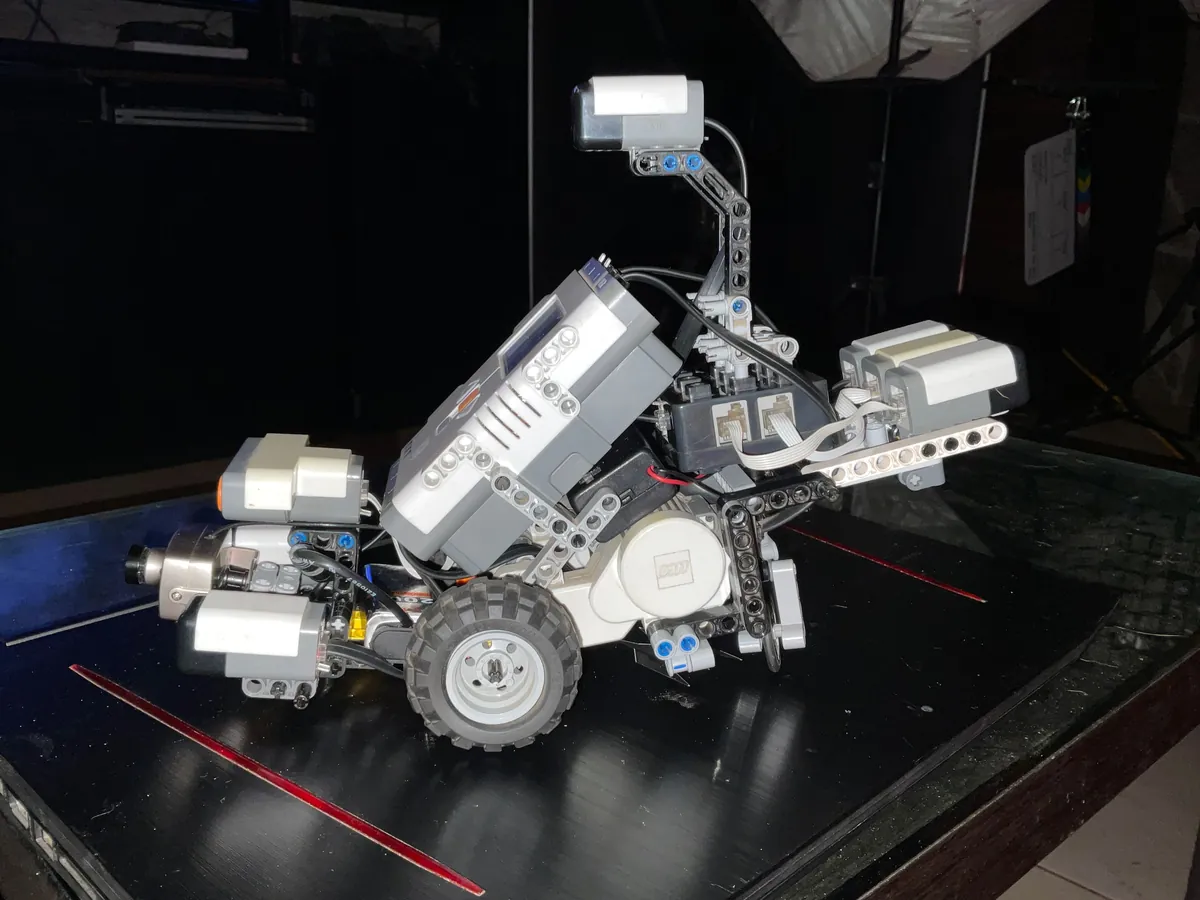
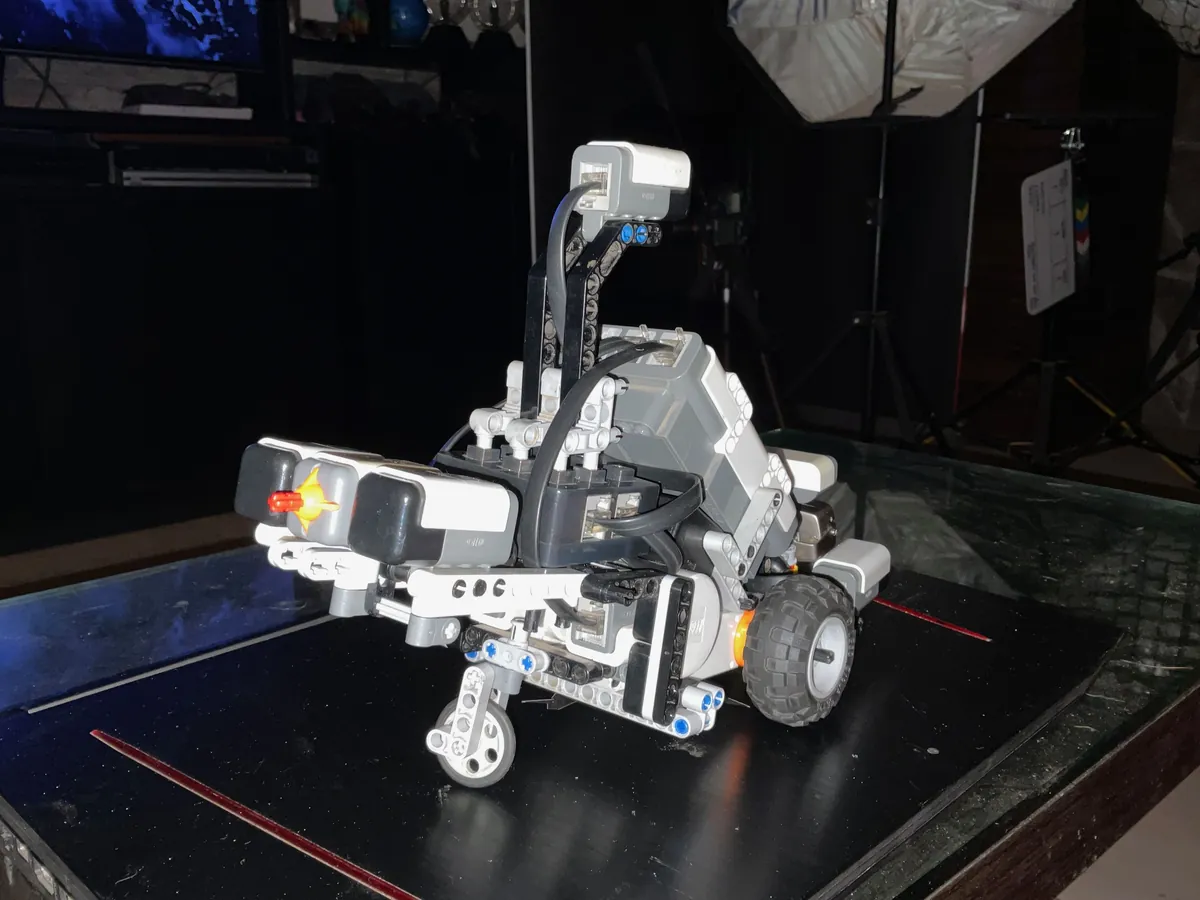
Tres vistas del mismo cuerpo. La asimetría mecánica del tren motriz es física y se calibra; no se inventa simetría en el software para ocultarla.
03
Mapa funcional de órganos
Los sensores se tratan como órganos porque su señal adquiere función dentro del organismo, no de manera aislada. El vector de acoplamiento conserva por separado continuidad sensorial, eficacia actuadora, continuidad del ciclo y autonomía operacional. Si aparecen mejoras y deterioros simultáneos, el resultado puede quedar indeterminado en vez de imponer pesos externos que digan cuál «vale más».
| Órgano | Papel | Soporte · señal | Función en el ciclo |
|---|---|---|---|
| Ultrasónico | Exterocepción de distancia | S2 · ultra_cm | Distancia frontal en cm; zona de cautela y veto reactivo ante obstáculos. |
| EOPD | Exterocepción por reflexión | S1 · eopd_raw | IR reflejada en escala propia; complementa al ultrasónico sin equivaler por sí solo a cm. |
| Contacto trasero | Límite corporal posterior | SMUX ch.1 · touch_presionado | Contacto físico atrás; debe interrumpir retroceso y forzar separación. Respuesta de escape aún bajo verificación tras el incidente del 28-07-2026. |
| Giroscopio | Cambio rotacional | SMUX ch.2 · gyro_raw | Participa en CambioTotal y memoria; en la implementación vigente no decide solo el atasco. |
| Acelerómetro | Propiocepción de movimiento | SMUX ch.3 · accel_x/y/z | Comparado con basal en reposo; con rumbo estable y tacómetros nulos detecta orden motora sin desplazamiento. |
| Brújula | Contexto espacial | SMUX ch.4 · compass_deg | Sitúa episodios en rumbo circular; no impone dirección privilegiada. |
| Medidor de energía | Ingesta solar | S3 · solar_entrada_mw | Potencia de paneles en mW; incrementa una reserva alimentaria virtual (no carga las pilas del NXT por software). |
| Batería NXT | Disponibilidad eléctrica | Brick · bateria_mv | Telemetría del cuerpo; excluida provisionalmente de consecuencias causales por ruido de las pilas disponibles. |
| Motores y tacómetros | Actuación y propiocepción motora | A / C · tacho_delta | Ejecutan acciones y contrastan orden vs. realizado; la capa reactiva puede detener o invertir antes de deliberar. |
| Voz | Expresión | Clips en el NXT | Salida sonora de eventos; no escucha, no alimenta, no delibera. |
Honestidad experimental
El sensor de color HiTechnic se retiró del bucle normal por falla permanente de lectura. No se rellena con valores simulados: el programa no inventa órganos que el cuerpo no entrega (principio anti-Shannon del laboratorio).
04
Metabolismo, deliberación y calibración
Metabolismo e ingestión solar
El medidor entrega potencia solar real. Potencia × tiempo incrementa una reserva virtual acotada (100 J). La satisfacción operacional se sitúa en torno a 80 J; el déficit produce una necesidad entre 0 y 1. El ciclo descuenta gasto metabólico de la reserva. La necesidad reduce el reposo y favorece acciones activas. La memoria compara de forma ordinal si una acción aumentó o disminuyó la captación, sin fijar de antemano una dirección hacia la lámpara.
La reserva es una variable metabólica experimental anclada a una medición física; no representa energía eléctrica transferida de los paneles a los motores.
Deliberación situada
Las acciones se evalúan con episodios recientes y consecuencias relativas, contextualizados por el rumbo de la brújula. La novedad favorece exploración cuando hay poca experiencia comparable. La capa reactiva tiene prioridad para impedir daños, pero sus intervenciones se registran y se distinguen de una elección deliberativa.
La memoria no contiene una salida conocida, una dirección solar privilegiada ni la orden de «ir hacia la luz». Debe adquirir diferencias útiles a partir de su propia interacción.
Calibrar no es modelar conducta
La interfaz de Control Remoto (en el laboratorio) ajusta magnitudes corporales e instrumentales: distancia de seguridad, potencia y duración, umbrales de sensores, intensidad con que una necesidad ya medida modula actividad y reposo. Eso calibra transducción, seguridad y capacidad de respuesta.
Modelar la conducta sería prescribir trayectoria, premiar una dirección concreta o introducir una meta luminosa externa. Los perfiles de prueba deben permanecer separados del aprendizaje autónomo y quedar registrados. En la web pública, el control físico del NXT no se expone: solo telemetría, sesiones de ejemplo y explicación del organismo.
05
Estado del experimento: en curso
CosmoRobot no se presenta como resultado cerrado. El protocolo vigente es verificar capacidad por capacidad en el cuerpo real, documentar aciertos, fallas e incidentes, y solo entonces ampliar el alcance.
Integrado y en prueba
Ultrasónico, EOPD, SMUX (touch, gyro, accel, brújula), medidor solar, motores/tacómetros, metabolismo virtual, deliberación relativa, observatorio web, datalog
Verificado en campo
Respuesta al contacto trasero y escape ante atasco: medidos y observados en sesión real (20 de agosto de 2026)
En verificación activa
Metabolismo solar: el circuito completo corre por primera vez, pero el organismo aún no ha ingerido; estabilidad del tren motriz
Retirado / no fingido
Sensor de color (falla permanente); no se simula su presencia
Horizonte próximo
Interacción entre pares de robots, con el método y los hallazgos de ANIMA (canal, convención, contraste contra barajado)
Incidente de campo · 28 de julio de 2026 · resuelto el 20 de agosto
En una sesión de prueba el robot quedó atrapado por la parte trasera y siguió ordenando retroceso. El contacto trasero no produjo la respuesta de escape esperada; la telemetría no marcó el veto reactivo anticipado. La capacidad se declara pendiente de prueba aislada, no resuelta por relato.
Límites declarados (también en el observatorio)
No se afirma organismo biológico ni autonomía ilimitada. Los parámetros de la capa de seguridad son impuestos por protección física: no deben confundirse con preferencias aprendidas. El giroscopio se registra, pero hoy no decide solo la regla de atasco. Cualquier control físico en el laboratorio exige conexión explícita, confirmación y parada de emergencia.
Las primeras sesiones ya dejaron huellas medibles —sesgos de giro no escritos como consigna, acoplamiento entre cambio del mundo y conflicto interno, deliberación más larga bajo incertidumbre—. Esas huellas son evidencia parcial, no clausura del programa. El registro público en el observatorio permite reproducir sesiones reales y leer el mapa de órganos sin pretender que el visitante mueva el robot.
Estado al 20 de agosto de 2026
La causa del incidente de julio quedó medida, no razonada. La capa reactiva leía el contacto trasero junto al ultrasónico y al EOPD en cada vuelta de vigilancia; por radio, cada una de esas lecturas cuesta entre 25 y 150 ms, de modo que el periodo real de vigilancia era de 320 ms y no los 50 que pedía el programa. A la velocidad de rueda medida, el cuerpo giraba más de cien grados entre dos miradas al sensor. El frenado nunca fue el problema: la orden de freno se emite en 0,2 ms. Al leer el contacto en cada vuelta y espaciar las señales frontales, el periodo bajó a 202 ms. En la sesión del 20 de agosto el robot quedó trabado contra la pata de una mesa, la incoherencia entre ruedas y rumbo se declaró en dos ciclos consecutivos, el escape retrocedió, volvió a intentar, retrocedió otra vez y salió.
La fisiología se consolidó en tres frentes. La eficacia actuadora dejó de ser un umbral binario y pasa a comparar lo que giró el eje contra lo que este mismo cuerpo mostró poder dar hace poco: una rueda trabada que gira cinco grados a plena potencia ya no cuenta como respuesta plena. La brújula ancla ahora el rumbo en los dos extremos de cada pulso, y la diferencia con el rumbo que las ruedas creen haber alcanzado se registra como deslizamiento observado: el soma gira alrededor del 59 % de lo que sus ejes suponen. Y el cuerpo aprendió su propia medida del espacio preguntándole al ultrasónico cuánto mundo se movió mientras sus ruedas giraban: llegó a 0,0589 cm por grado de eje, contra los 0,0593 medidos externamente con recorridos guiados. La regla no hizo falta dársela.
Metabolismo: en fase de exploración
El medidor de energía funciona y el circuito completo —ingestión, reserva virtual, necesidad, comparación ordinal de captación— corrió por primera vez el 20 de agosto. El organismo todavía no ha ingerido: la entrada solar fue de cero milivatios durante los ochenta y seis ciclos de esa sesión. Con el panel de cara a la luz el medidor entrega entre 16 y 36 mW, de modo que el gradiente existe y es amplio; lo que faltó fue que el robot estuviera dentro de él. Una comparación relativa no puede aprender nada donde todas las lecturas valen cero. No se corrige orientando al robot hacia la lámpara: se corrige situándolo donde su propio movimiento cambie la medida.
Limitaciones físicas declaradas
El experimento avanza contra un cuerpo inestable, y conviene decirlo. La asimetría del tren motriz se invirtió en el curso de un mismo día: por la mañana la rueda izquierda entregaba un 76 % más que la derecha a potencia media, y por la tarde la relación se había dado vuelta. Ambos motores son nuevos y fueron probados por separado, así que la causa no está en ellos sino aguas abajo, y sigue sin identificarse. A media potencia la rueda derecha no arranca —tres grados en un pulso completo—, lo que deja una de las nueve relaciones de ruedas inutilizada en la práctica. El puerto del medidor de energía falla de forma intermitente y se recupera al reasentar el conector. El canal del giroscopio apareció saturado en el último banco de pruebas. Ninguna de estas limitaciones se compensa por programa: se miden, se declaran y se trabaja con ellas.
Lo aprendido en la arquitectura tiene una forma reconocible. En tres lugares distintos —el acumulador de valencia, el promedio de consecuencias y el recuento de acciones ya probadas— una magnitud que sólo crecía y nunca decaía terminó congelando al organismo: dejaba de intentar lo que una vez le salió mal, o prefería no hacer nada porque no hacer nada nunca empeora. En los tres casos la corrección fue la misma que ANIMA ya tenía: que la magnitud caduque. Con las tres puestas, el robot pasó de repetir una sola maniobra a usar su repertorio completo, explorar hacia adelante, atascarse y salir.
06
Hacia la interacción entre pares
ANIMA mostró, en sustrato digital, que la comunicación es necesaria y suficiente para fijar convenciones entre organismos mínimos: sin canal, no hay coordinación estable aunque compartan el problema. CosmoRobot lleva esa misma familia de organelos al suelo del laboratorio.
El paso siguiente, cuando el cuerpo individual haya demostrado de forma honesta las capacidades que reclama, es la diada: dos CosmoRobot (o un CosmoRobot y un organismo digital del linaje) que deban sostener acoplamiento en un medio físico compartido. No se asume que el resultado de ANIMA se copie solo por portar el mismo código: hay que volver a contrastar, con fricción real y sin rellenar lagunas con simulación.
«Organismo» no es una metáfora de estilo de código. Es una estructura funcional que se pone a prueba en cada sustrato. Si no puede construirse o no sobrevive al contraste experimental, la teoría debe fallar en el banco de pruebas —no en un eslogan.
Advertencia epistémica
Rótulos como «necesidad», «memoria», «trauma» o «cansancio» son etiquetas humanas para hacer legible lo observado. Describen configuraciones de estado y respuestas medidas, no experiencia en el sentido humano.
Lo que se afirma, y debe seguir midiendo, es lo formal: integración de señales, vetos de seguridad distinguibles de la deliberación, aprendizaje relativo sin meta externa impuesta, y límites declarados cuando una capacidad aún no está demostrada.